Mis robots
Robots construidos a lo largo de los años: un resolvedor de laberintos, un minisumo, un hexápodo y tres robots de combate de media libra para la OSHWDem.
- Estado
- Proyectos de taller y competición
Los robots
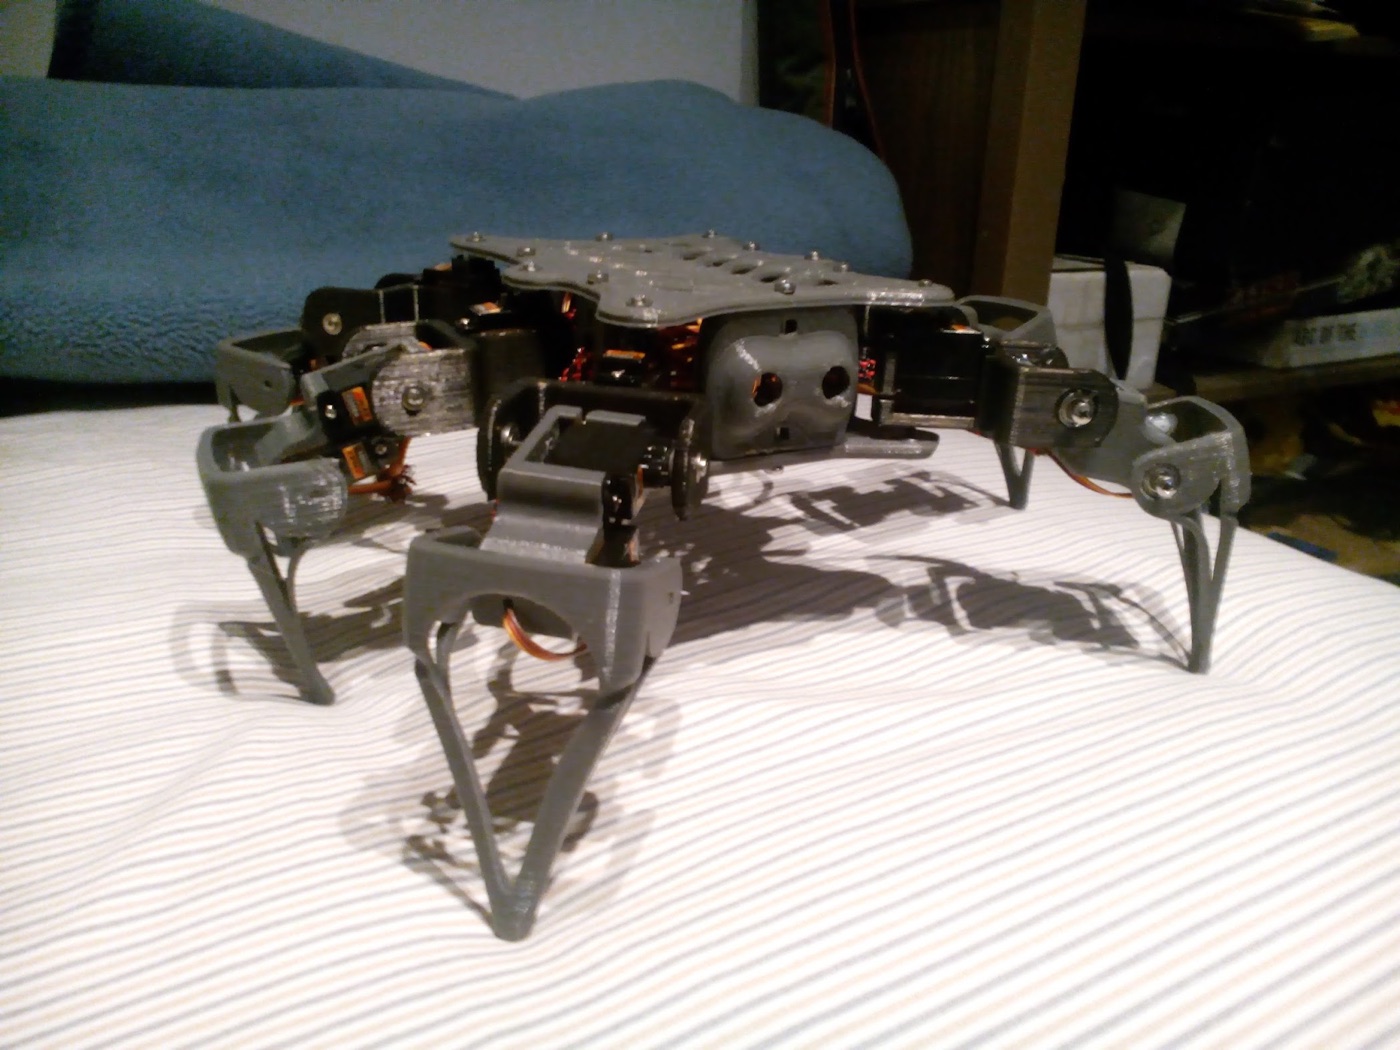
Hexápodo
Hexápodo de 18 grados de libertad, tres servos por pata, montado a partir de un diseño abierto de Thingiverse.
- Piezas impresas en 3D a partir del diseño publicado, con servos en cada articulación.
Minisumo
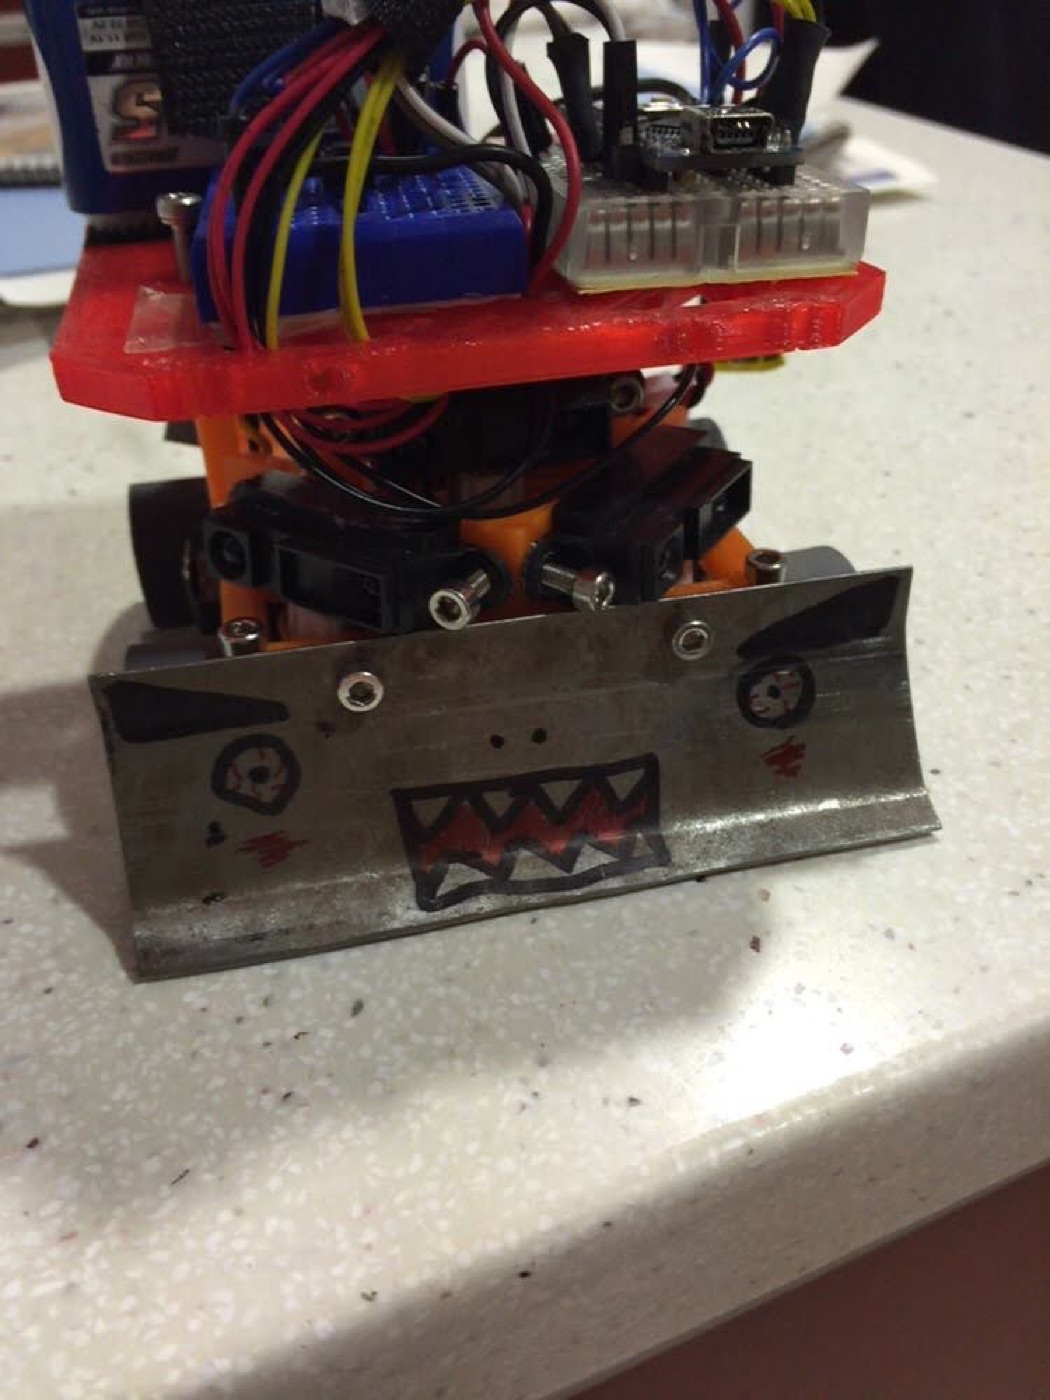
Robot de minisumo que busca al rival con sensores de distancia y lo empuja fuera del dohyo.
- Arduino Nano, tracción 4x4 y sensores de distancia por infrarrojos Sharp delante y a los lados.
SuperMaze
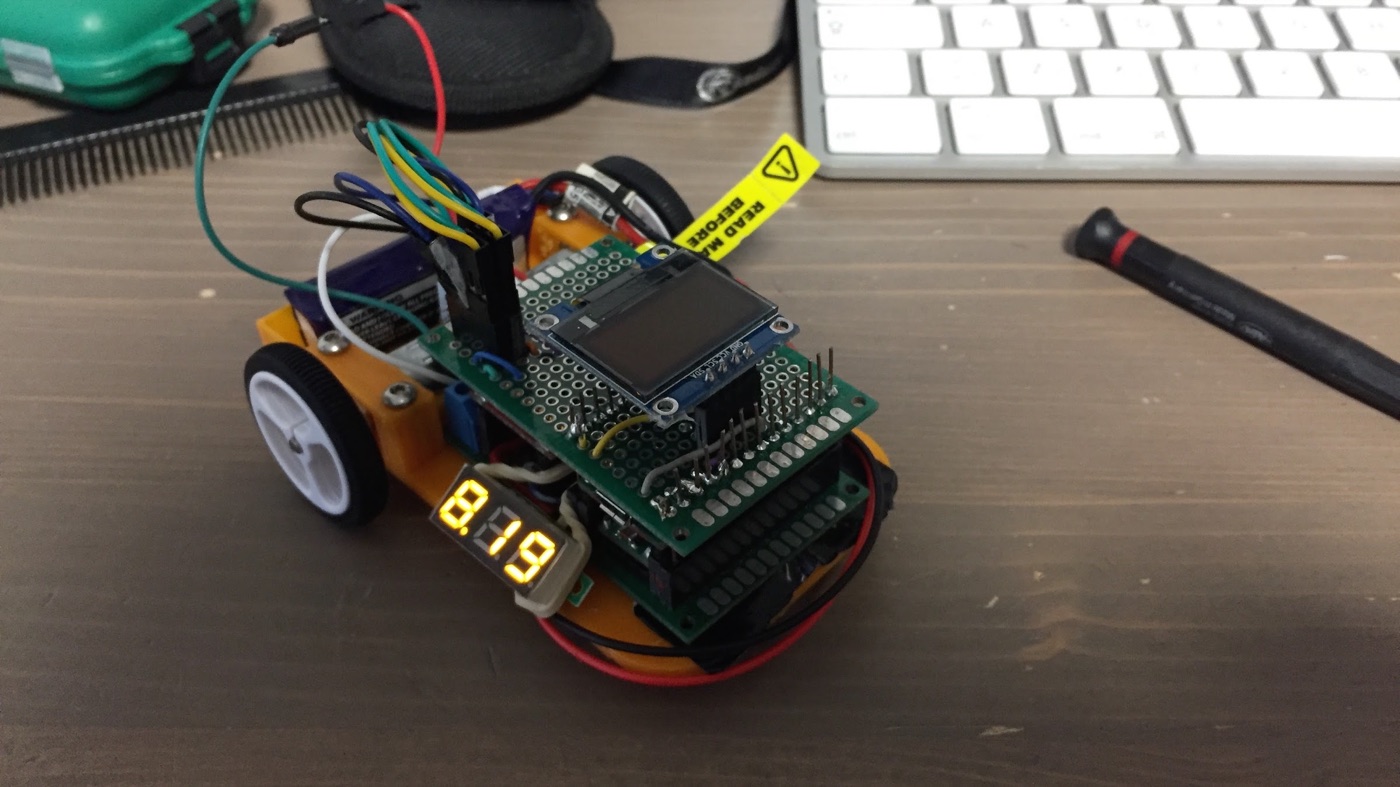
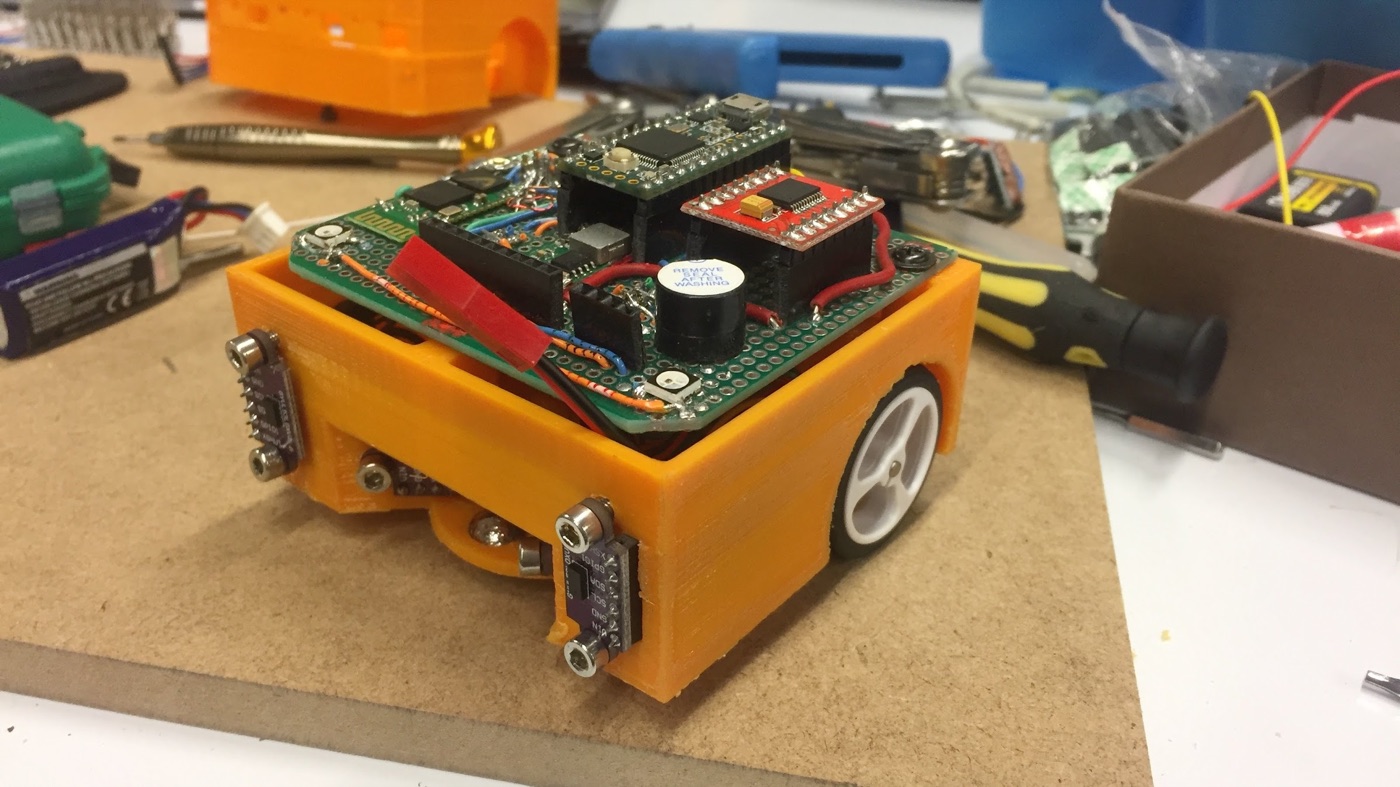
Robot para la competición de laberintos de la OSHWDem: explora el laberinto, lo mapea y busca el camino a la meta.
- Teensy 3.1 programado con PlatformIO, cuatro sensores de distancia láser VL53L0X, una IMU MPU9250 y encoders en los motores.
- Mapa del laberinto por inundación (flood fill) y controladores PID para el giro, la velocidad y la distancia a las paredes.
- Telemetría y órdenes por Bluetooth, y una pantalla OLED para depurar en la pista.
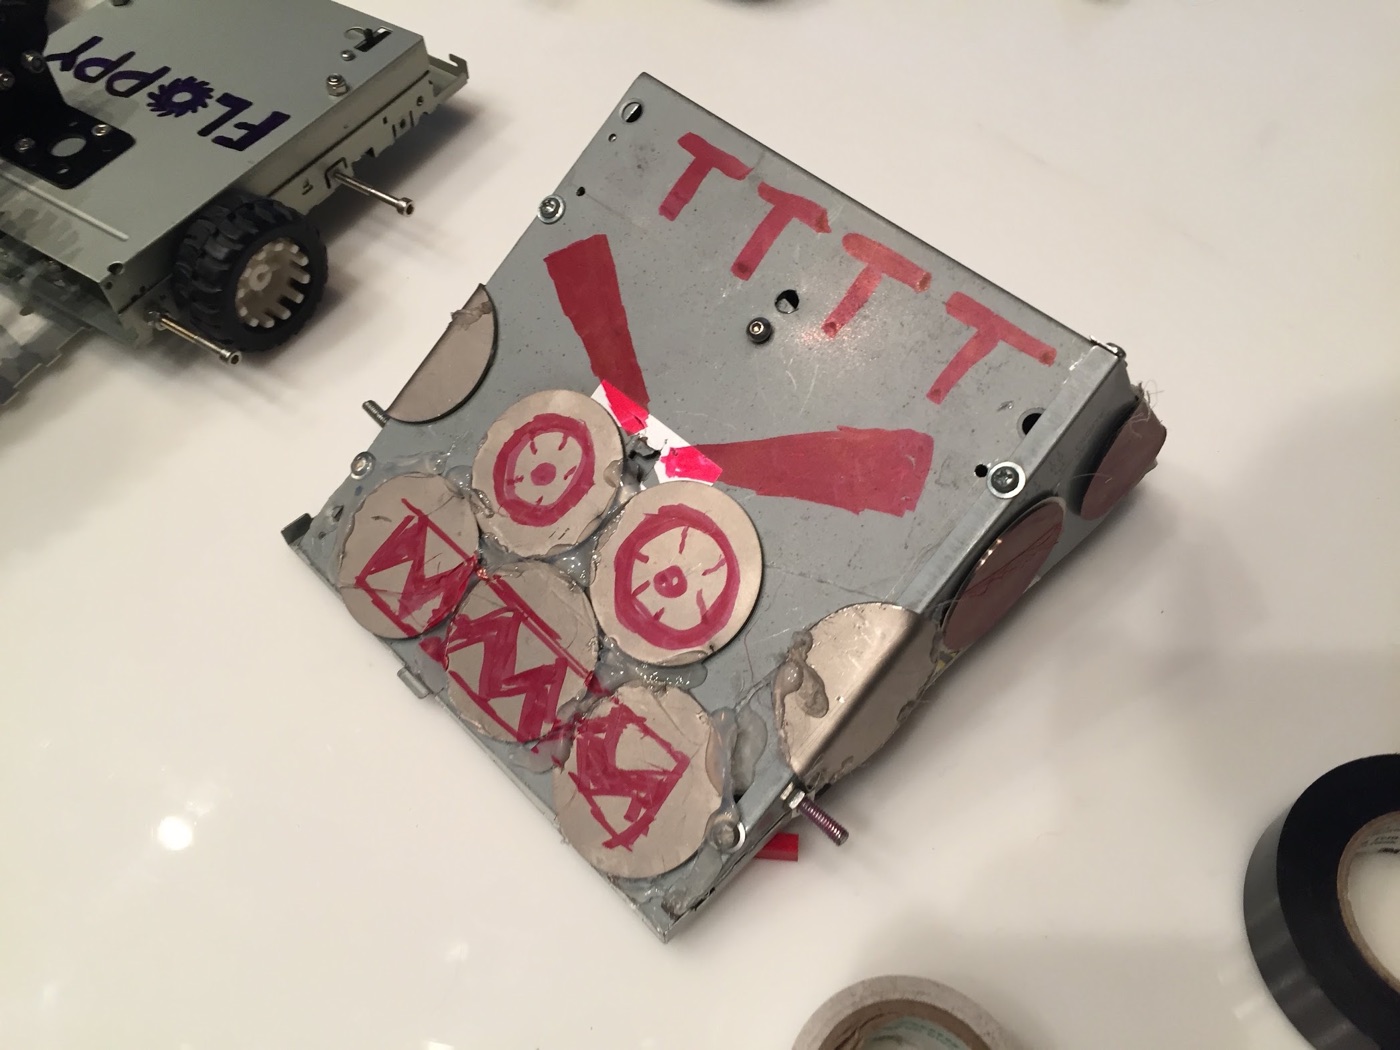
TTT
«Tres tristes trozos de tétanos»: una cuña construida con la carcasa de un viejo reproductor de DVD.
Rodilla
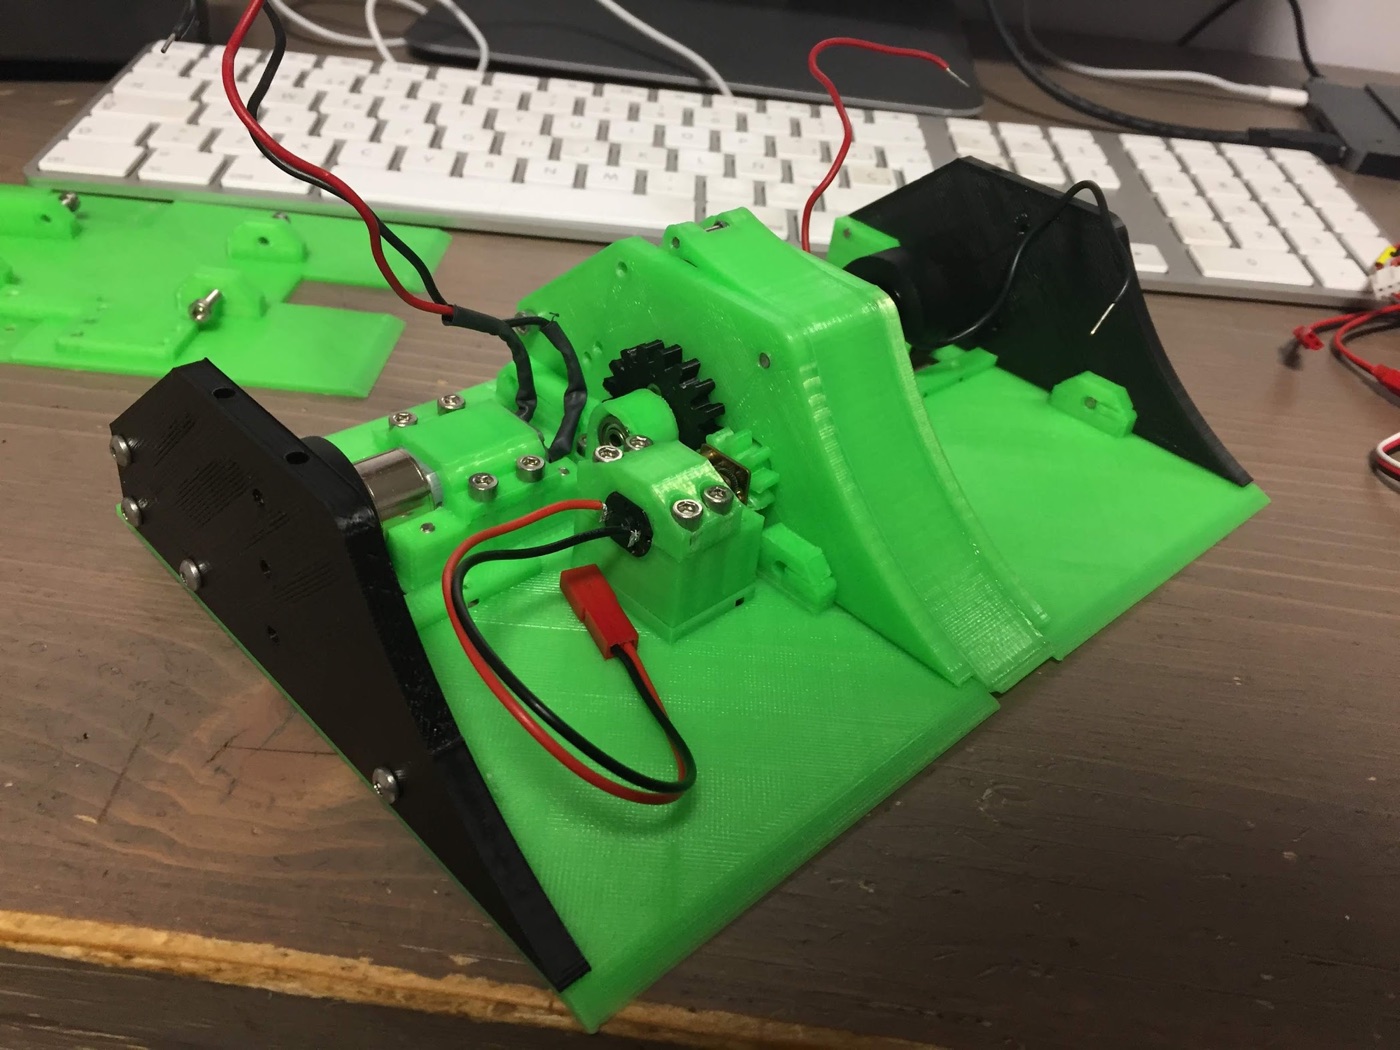
Volteador para la OSHWDem 2018: un motor gira una leva que carga un muelle, y al soltarse lanza la pala hacia arriba.
- Chasis y engranajes impresos en 3D; los STL están en el repositorio.
Minio
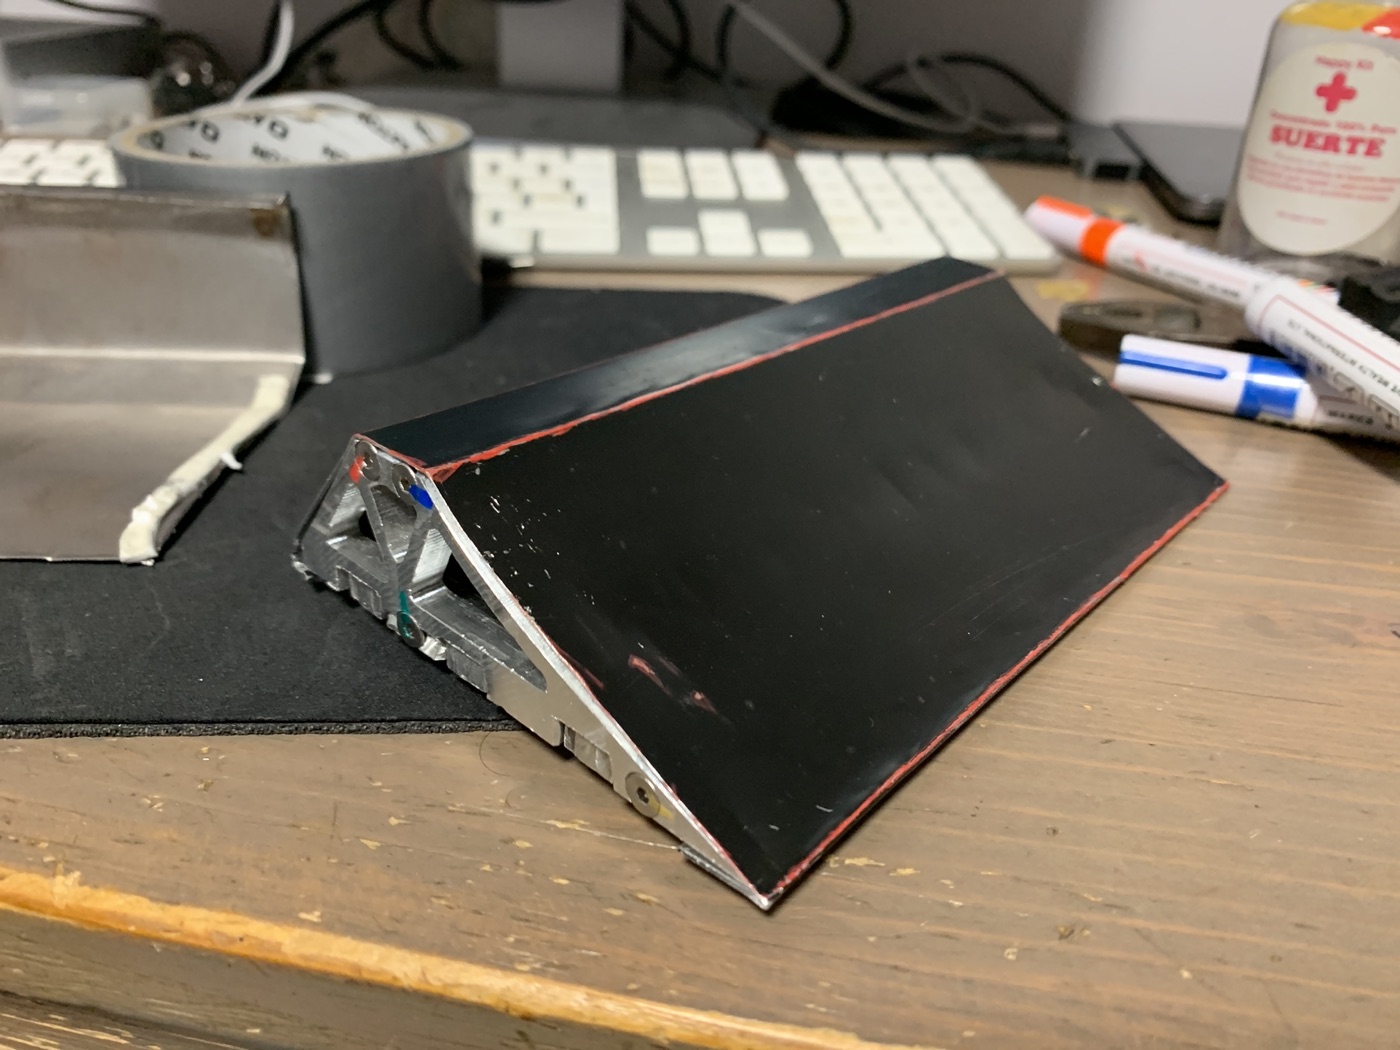
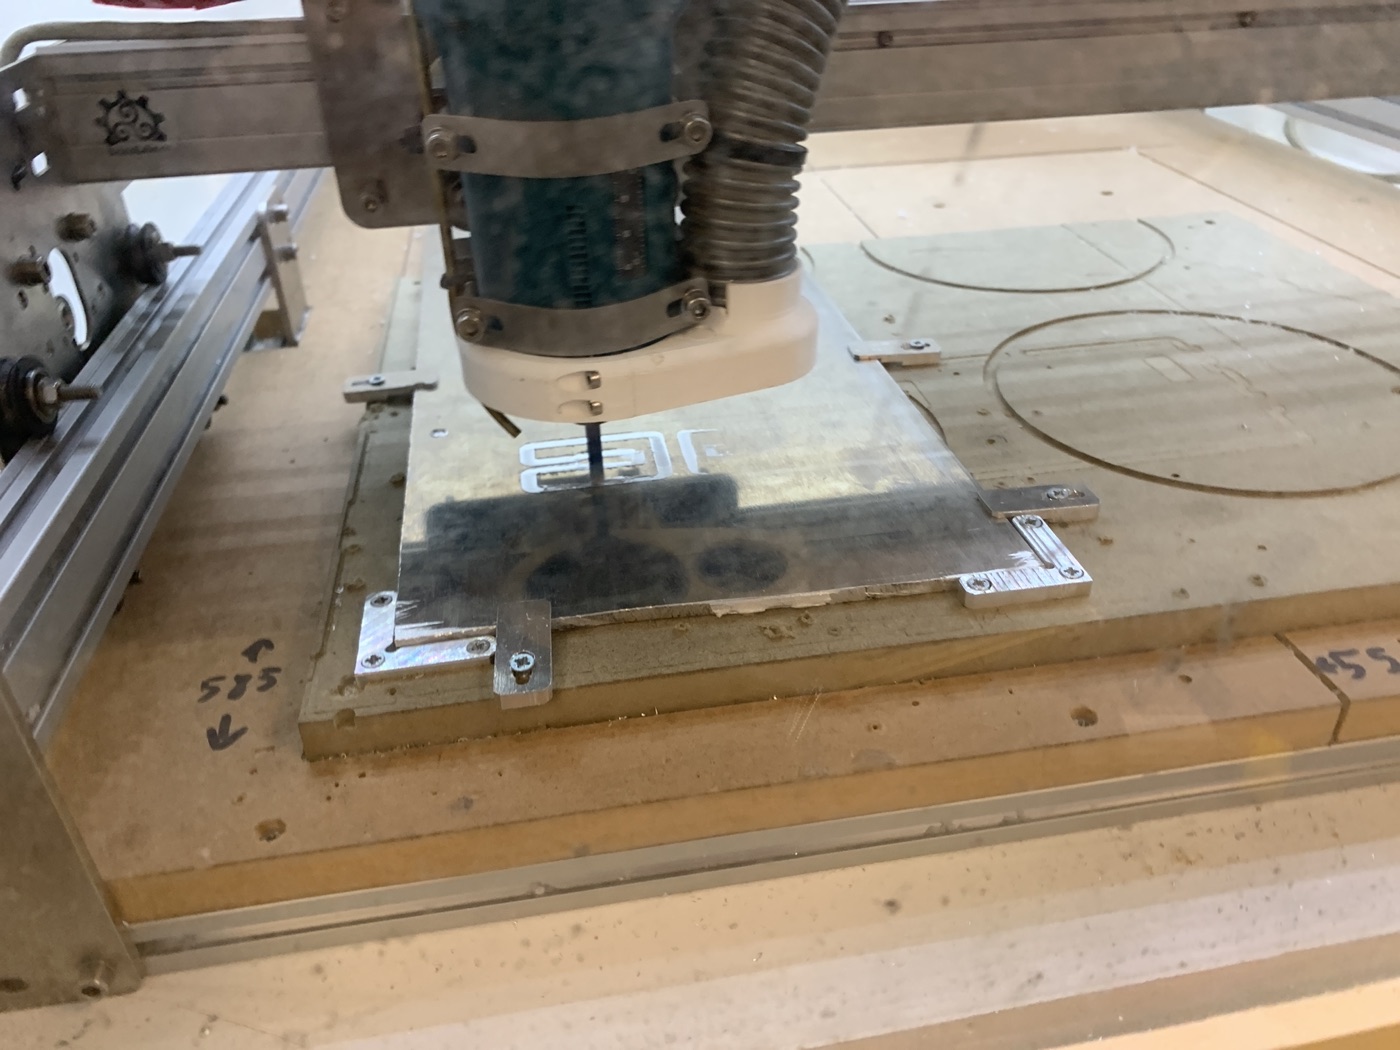
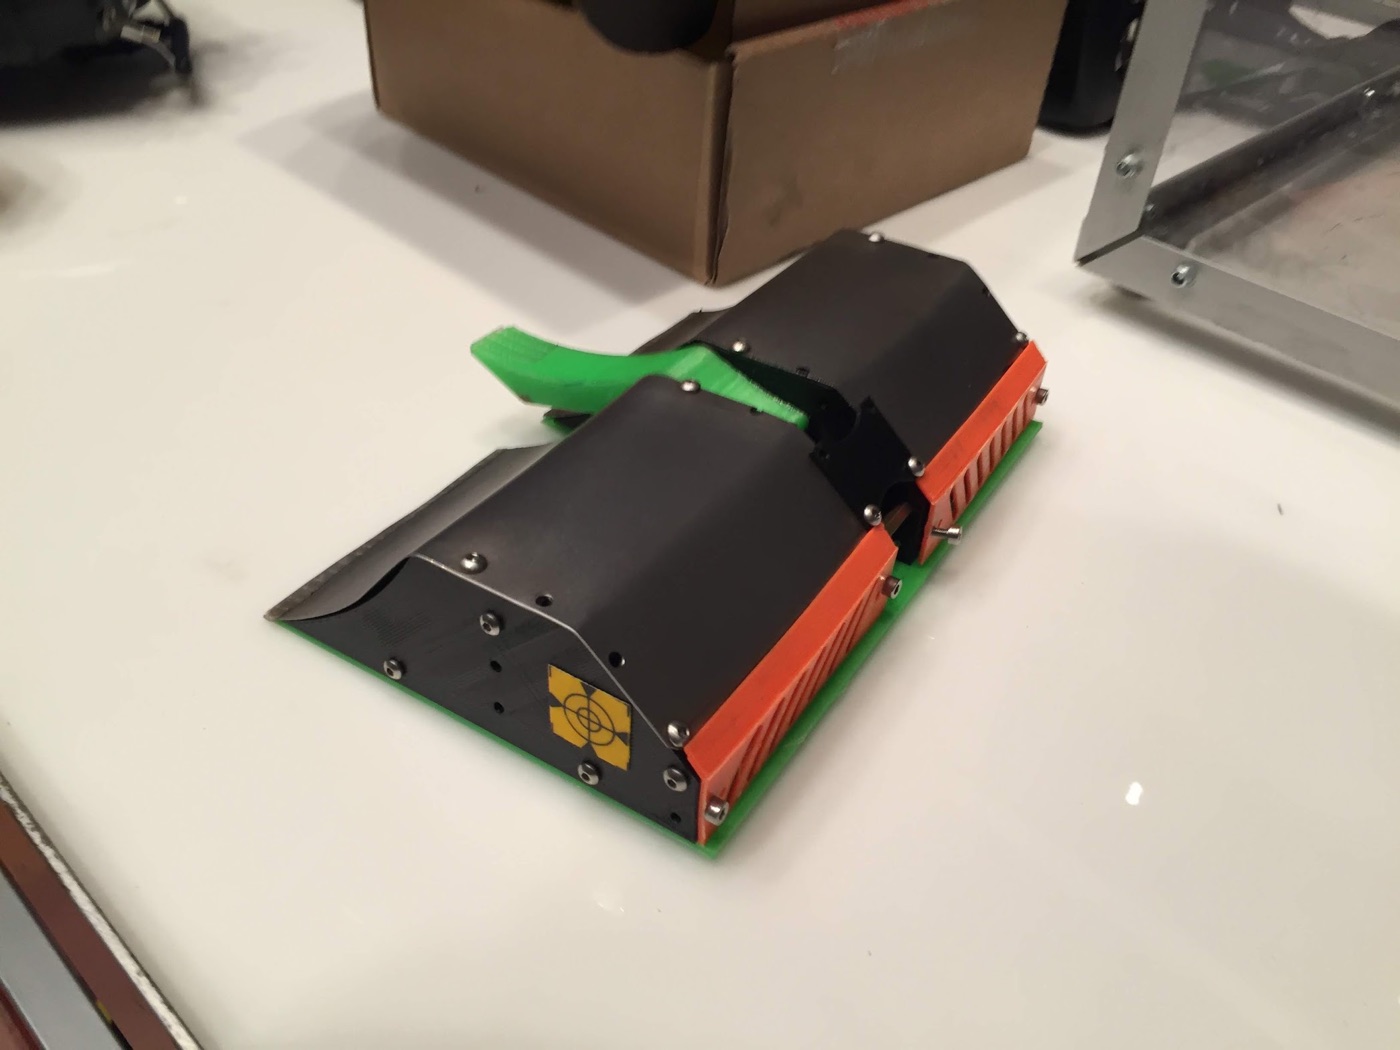
Cuña para la OSHWDem 2019 fresada por completo en aluminio con una eShapeoko y un cabezal Makita en Bricolabs.
- Laterales de aluminio de 6 mm, base y soportes de motor de 5 mm y cubierta de chapa de 0,5 mm.
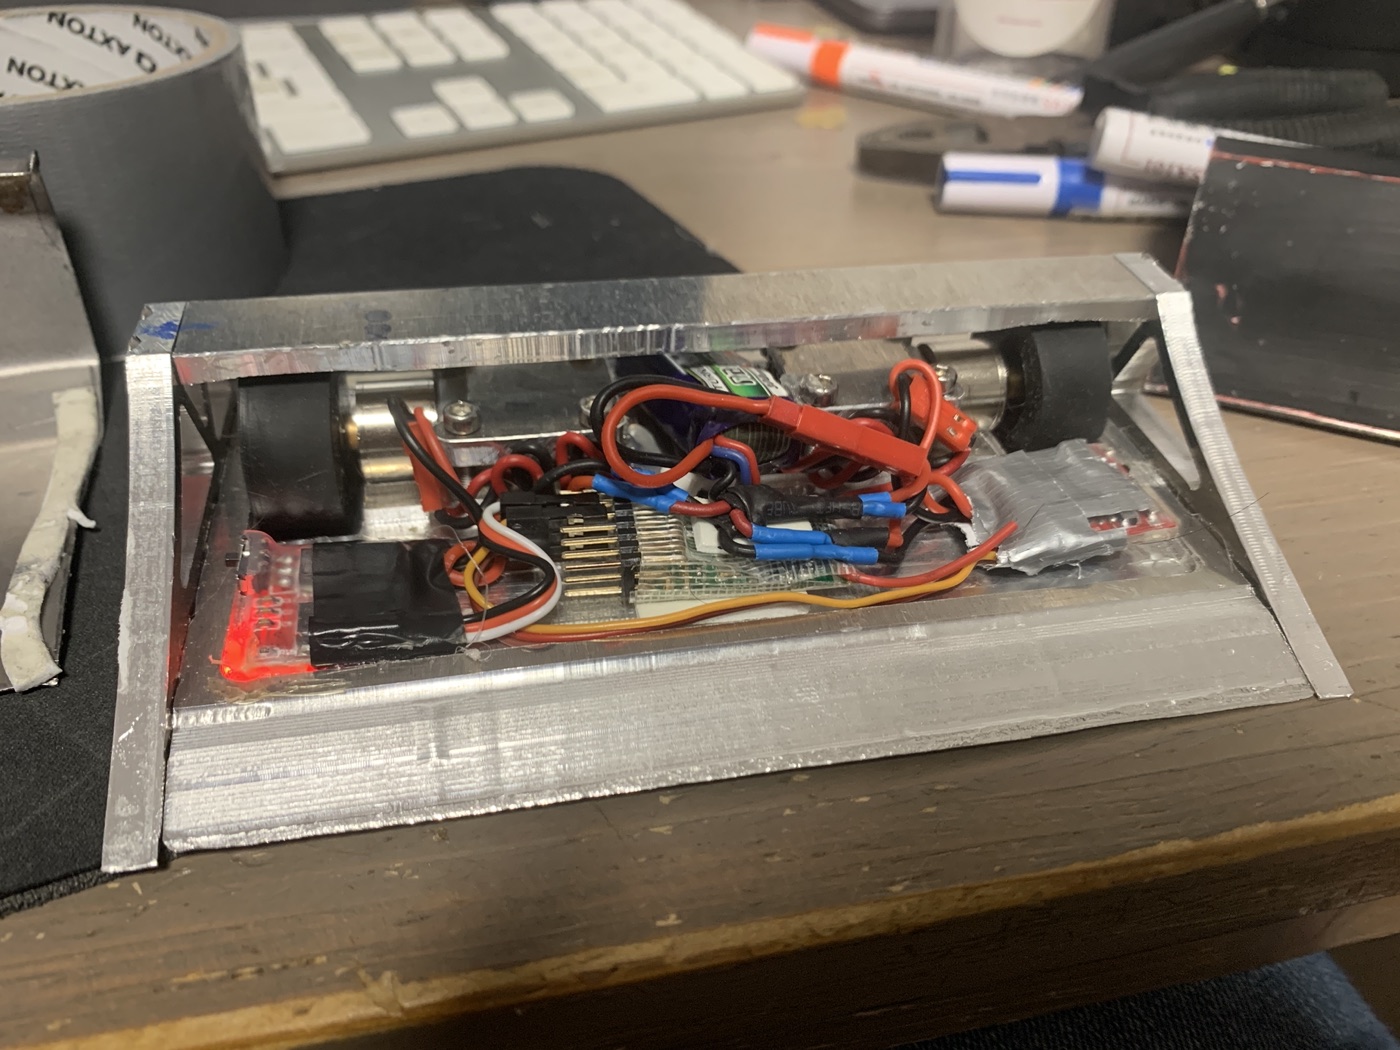
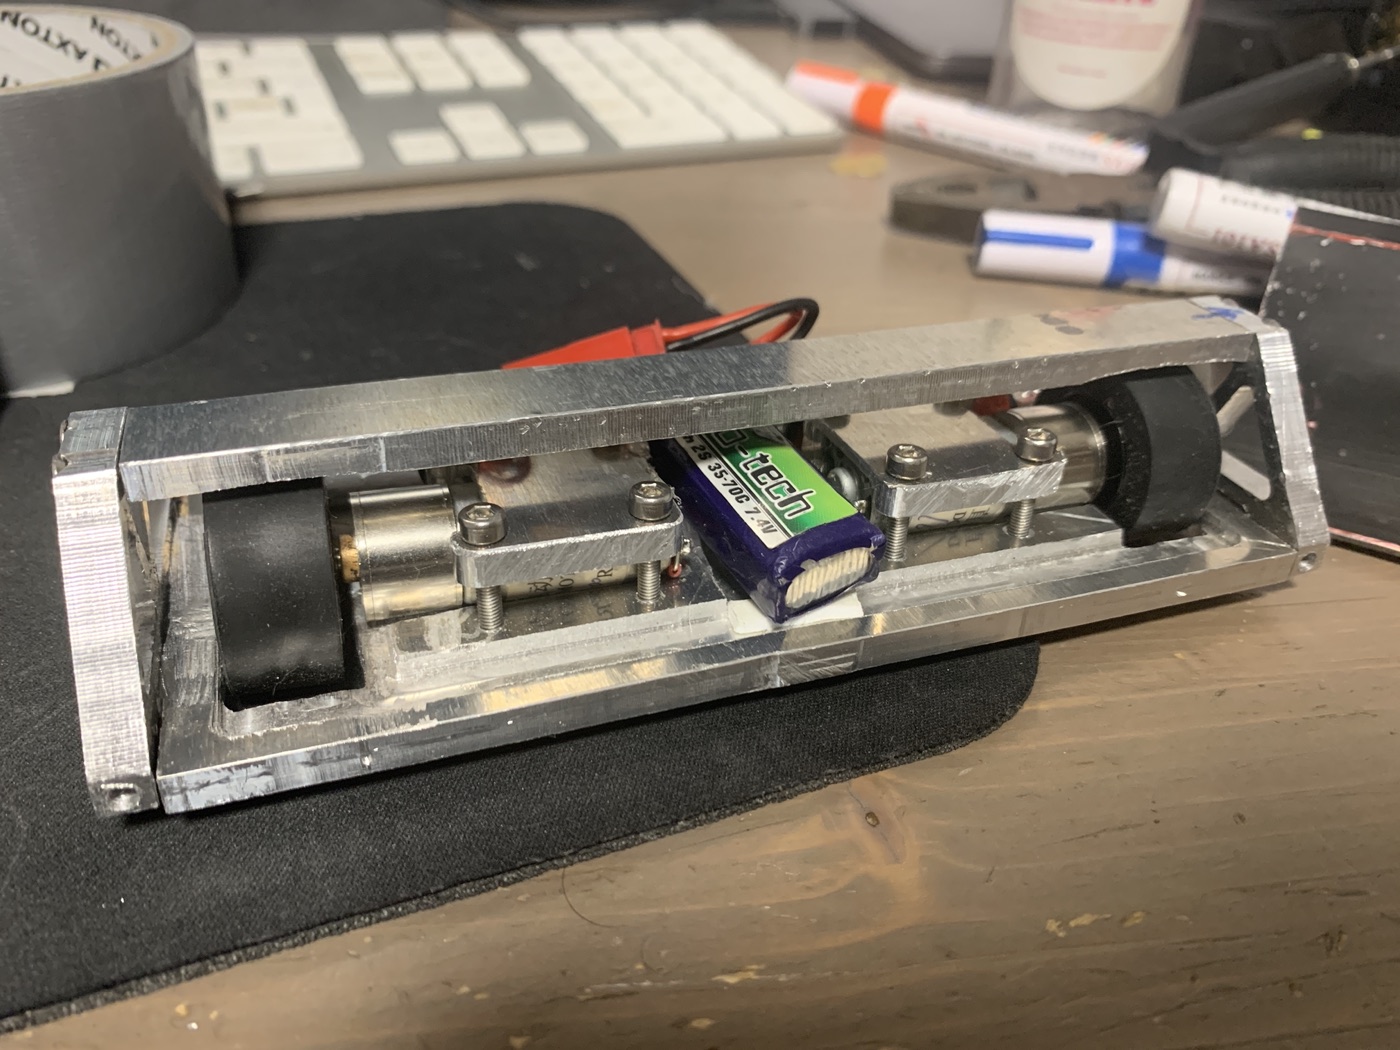
- Dos motores DC con ruedas Solarbotics RW2i, variadores de RC, receptor DSM2/DSMX y una LiPo 2S de 300 mAh.